
docker 安装注意事项与使用
*==========安装完docker拉取镜像时出现网络错误==========================*
在/etc/docker/路径下创建daemon.json 内容如下:
{
    "registry-mirrors": [
        "https://do.nark.eu.org",
        "https://dc.j8.work",
        "https://docker.m.daocloud.io",
        "https://dockerproxy.com",
        "https://docker.mirrors.ustc.edu.cn",
        "https://docker.nju.edu.cn"
    ]
}
*==========如果服务器版本与桌面版同时安装的情况下==========================*
使用服务器版本需要将docker的上下文设置为服务器版
docker context use default
使用桌面版本需要将docker的上下文设置为桌面版
docker context use desktop-linux
通过指令 docker context ls
输出确认了当前活动上下文:
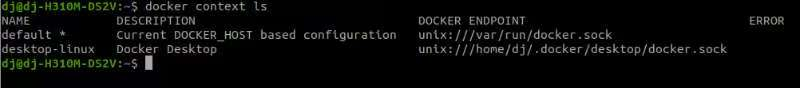
default后面的 * 表示它是当前激活的环境。
*==============================================================*
使用桌面docker可以把系统级docker关闭
停止系统级 Docker 服务的步骤
# 停止服务
sudo systemctl stop docker
# 禁止开机自启
sudo systemctl disable docker
重新启动系统级 Docker 服务的步骤
1. 启用 Docker 服务
sudo systemctl enable docker
这个命令会在系统的启动序列中添加 Docker 服务,使得每次系统启动时都会自动运行 Docker。
2. 启动 Docker 服务
sudo systemctl start docker
此命令会立即启动 Docker 服务,而不需要等待下一次系统重启。
3. 检查 Docker 服务状态
sudo systemctl status docker
确认 Docker 服务是否成功启动并且正在运行。
*==================================================================*
docker.service:主服务,负责运行 dockerd 守护进程。
docker.socket:一个 socket 激活机制,监听 Docker 的 Unix socket(通常是 /var/run/docker.sock)。
当你停止 docker.service,但 docker.socket 仍然启用 时,只要有任何程序尝试连接 /var/run/docker.sock,系统就会自动重新启动 docker.service!
sudo systemctl stop docker.service docker.socket
这条命令会同时停止主服务和 socket 监听器。
sudo systemctl disable docker.service docker.socket
这样系统重启后,Docker 不会自动启动。
*=================================================================*
*==========================docker常用命令===========================*
docker ps  #查看当前运行中的容器
docker ps -a   # 查看容器状态
docker images # 查看镜像列表
docker rm container-id # 删除指定 id 的容器
docker stop/start container-id # 停止/启动指定 id 的容器
docker rmi image-id # 删除指定 id 的镜像
docker volume ls # 查看 volume 列表
docker network ls # 查看网络列表
docker cp /home/dj/champ ros_melodic_test:/root/champ   # 把主目录下的/home/dj/champ文件夹复制进入/root/champ
docker start ros_melodic_test # # 启动已停止的容器
docker exec -it ros_melodic_test bash  # 进入容器
docker rm ros_melodic_test # 删除容器(当不再需要时)
########################创建容器命令#################################
xhost +local:docker

docker run -it \
  --gpus all \
  --env="NVIDIA_DRIVER_CAPABILITIES=all" \
  --env="DISPLAY=$DISPLAY" \
  --env="QT_X11_NO_MITSHM=1" \
  --env="XDG_RUNTIME_DIR=/tmp/runtime-root" \
  --volume=/tmp/.X11-unix:/tmp/.X11-unix \
  --device=/dev/snd \
  --name=ros_melodic_test \
  osrf/ros:melodic-desktop-full \
  bash -c "source /opt/ros/melodic/setup.bash && mkdir -p /tmp/runtime-root && chmod 700 /tmp/runtime-root && exec bash"
#############################################################################
这条 docker run 命令用于启动一个名为 melodic_test 的 Docker 容器,并且针对运行 ROS (Robot Operating System) 桌面完整版镜像进行了一些特定的配置,以支持 GPU 加速和图形界面显示。下面是每个参数的详细解释:
docker run:Docker 命令,用于创建并启动一个新的容器。
-it:两个参数,-i 表示交互模式,保持 STDIN 打开,即使不附加到容器终端;-t 分配一个伪终端,为容器提供一个文本命令行界面。
–gpus all:允许容器访问宿主机上所有的 GPU 设备。这通常需要 NVIDIA Container Toolkit 的支持。
–env=“NVIDIA_DRIVER_CAPABILITIES=all”:设置环境变量,指示 Docker 容器需要完整的 NVIDIA 驱动能力,这通常用于启用 GPU 加速。
–env=“DISPLAY=$DISPLAY”:设置环境变量 DISPLAY,用于图形界面的显示。这里使用宿主机的 DISPLAY 环境变量值,使得容器内的图形界面程序可以在宿主机上显示。
–volume=/tmp/.X11-unix:/tmp/.X11-unix:挂载卷,将宿主机的 /tmp/.X11-unix 目录挂载到容器的相同路径,这个目录包含了 X11 服务器的 UNIX 域套接字,用于图形界面的通信。
–volume=/dev/dri:/dev/dri:挂载卷,将宿主机的 /dev/dri 目录挂载到容器的相同路径,这个目录包含了 Direct Rendering Infrastructure (DRI) 设备文件,用于 GPU 硬件的直接访问。
–device=/dev/snd:授予容器访问宿主机的 /dev/snd 设备的权限,这是声卡设备文件,用于音频输入输出。
–device=/dev/dri:再次授予容器访问宿主机的 /dev/dri 设备的权限。这个参数和上面的 --volume 参数一起确保容器可以访问 GPU 设备。

–name=ros_melodic_test:为容器指定一个名称,这里名称为 ros_melodic_test。
osrf/ros:melodic-desktop-full:指定要使用的 Docker 镜像,这里是 ROS (Robot Operating System) 的 melodic 桌面完整版镜像。
如果你已经有一个工程文件夹(champ文件夹),需要在容器中运行挂载,例如--volume=/home/dj/champ:/root/champ \ 把主目录中的
docker run -it \
  --gpus all \
  --env="NVIDIA_DRIVER_CAPABILITIES=all" \
  --env="DISPLAY=$DISPLAY" \
  --env="QT_X11_NO_MITSHM=1" \
  --env="XDG_RUNTIME_DIR=/tmp/runtime-root" \
  --volume=/home/dj/champ_ws:/root/champ_ws \
  --device=/dev/snd \
  --name=champ_1 \
  osrf/ros:melodic-desktop-full \
  bash -c "source /opt/ros/melodic/setup.bash && mkdir -p /tmp/runtime-root && chmod 700 /tmp/runtime-root && exec bash"
#############################################################################
使用教程视频:https://www.bilibili.com/opus/830115082659692564
#############################################################################
创建可以可视化的docker容器
docker run -it \
  --platform linux/arm64 \
  --name ubuntu_arm \
  --network host \
  -u $(id -u):$(id -g) \
  -e DISPLAY=$DISPLAY \
  -v /tmp/.X11-unix:/tmp/.X11-unix \
  -v $HOME/.Xauthority:/root/.Xauthority \
  -v /etc/passwd:/etc/passwd:ro \
  -v /etc/group:/etc/group:ro \
  ubuntu:22.04-arm64 /bin/bash
创建后容器内的主机名会变成和宿主机(物理电脑)一样的名字 dj-H310M-DS2V。
这是因为你使用了 --network host 参数。在这个模式下,容器会共享宿主机的网络栈和主机名。
证明 X11 转发配置大概率成功,因为容器现在能直接“看到”宿主机的显示环境。
创建可以可视化x86架构的docker容器
docker run -it \
  --name ubuntu_x86 \
  --network host \
  -u $(id -u):$(id -g) \
  -e DISPLAY=$DISPLAY \
  -e QT_X11_NO_MITSHM=1 \
  -v /tmp/.X11-unix:/tmp/.X11-unix \
  -v $HOME/.Xauthority:/home/$(whoami)/.Xauthority:ro \
  -v /etc/passwd:/etc/passwd:ro \
  -v /etc/group:/etc/group:ro \
  ubuntu:22.04-amd64 \
  /bin/bash
备注:加入下面这三行容器内的主机名会变成和宿主机(物理电脑)一样的名字 就是会给宿主机(物理电脑)一样的文件系统结构
可视化的时候就不用在宿主机(物理电脑)上执行 xhost +local:root
-u $(id -u):$(id -g)
-v /etc/passwd:/etc/passwd:ro
-v /etc/group:/etc/group:ro
####################打包镜像并部署##########################################
打包镜像流程是:
当前容器 → commit 成镜像 → save 成 tar 包 → scp 到 RK3576 → docker load → docker run
1. 在当前 x86 电脑上打包容器
先确认容器名:
docker ps -a
把当前容器保存成镜像:
docker commit ubuntu_rk3576 ubuntu_rk3576_ros2:humble
查看镜像:
docker images
2. 导出镜像为 tar 包
docker save ubuntu_rk3576_ros2:humble | gzip > ubuntu_rk3576_ros2_humble.tar.gz
3. 通过 SSH 传到另一块 RK3576 板子
假设板子 IP 是:
192.168.1.100
用户名是:
root
执行:
scp ubuntu_rk3576_ros2_humble.tar.gz root@192.168.1.100:/root/
如果板子用户名不是 root,例如 firefly:
scp ubuntu_rk3576_ros2_humble.tar.gz firefly@192.168.1.100:/home/firefly/
4. SSH 登录 RK3576 板子
ssh root@192.168.1.100
或:
ssh firefly@192.168.1.100
5. 在 RK3576 板子上导入镜像
docker load < ubuntu_rk3576_ros2_humble.tar.gz
查看:
docker images
应该能看到:
ubuntu_rk3576_ros2 humble
6. 在 RK3576 板子上运行容器
推荐这样启动:
docker run -it \
  --name ubuntu_rk3576_ros2 \
  --network host \
  ubuntu_rk3576_ros2:humble \
  /bin/bash
如果需要图形界面,例如 turtlesim、rviz2:
xhost +SI:localuser:root

docker run -it \
  --name ubuntu_rk3576_ros2 \
  --network host \
  -e DISPLAY=$DISPLAY \
  -v /tmp/.X11-unix:/tmp/.X11-unix \
  ubuntu_rk3576_ros2:humble \
  /bin/bash
如果RK板卡上没有图形界面(普遍推荐)
docker run -it \
  --name ubuntu_arm_ros2 \
  --network host \
  --privileged \
  -v /dev:/dev \
  ubuntu_arm_ros2:humble \
  /bin/bash
7. 进入容器后测试 ROS2
source /opt/ros/humble/setup.bash
ros2 run demo_nodes_cpp talker
另一个 SSH 终端进入同一个容器:
docker exec -it ubuntu_rk3576_ros2 /bin/bash
执行:
source /opt/ros/humble/setup.bash
ros2 run demo_nodes_cpp listener
重要提醒
如果你之前在容器里(.bashrc)写了:
export ROS_LOCALHOST_ONLY=1
部署到真实 RK3576 板子后,如果只在板子内部通信,可以保留。
但如果你要和外部电脑通信,比如:
RK3576 ↔ PC上的RViz
RK3576 ↔ 其他ROS2设备
RK3576 ↔ 机器人主控
就要删掉或改成:
export ROS_LOCALHOST_ONLY=0
编辑:
nano ~/.bashrc
建议真实板子上保留:
source /opt/ros/humble/setup.bash
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
#############################################################################

汇聚全球AI编程工具,助力开发者即刻编程。
更多推荐

 3
 0
- 0


 已为社区贡献1条内容

所有评论(0)