事件相机没有传统视频帧,Python和深度学习算法如何处理事件流?
建议关键词: 事件相机算法、事件流、时间表面、体素网格、Python、ROS、Metavision、dv-processing
了解 iniVation、Prophesee 事件相机及配套开发资料,可访问再度事件相机官网:www.event-cam.cn,获取型号选型与产品购买支持。
事件相机的数据通常表示为 (x, y, t, p):像素坐标、时间戳和亮度变化极性。它不是固定帧率的视频,也不能不经处理就直接送进所有 OpenCV 或深度学习模型。
工程开发的关键步骤,是把异步事件转换为算法能够使用的表示。表示方法没有统一答案:目标检测、光流、SLAM、振动测量和图像重建对时间信息的需求不同。
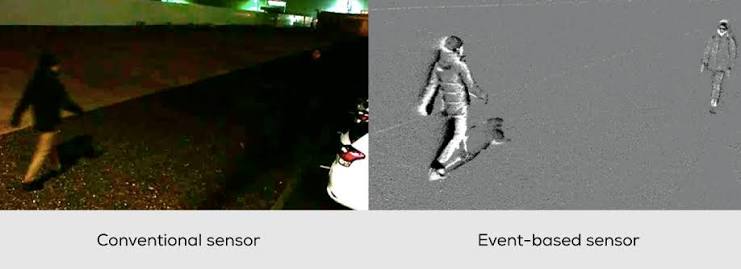
方法一:按时间窗口生成事件帧
最直观的方法是在固定时间段内统计事件。例如每 5 ms 生成一幅二维图,ON 与 OFF 事件使用不同通道或不同符号。这种表示容易显示,也能复用卷积神经网络和部分传统图像算法。
问题在于窗口长度决定了时间与信息量的交换。1 ms 窗口响应快,但目标轮廓可能不完整;20 ms 窗口事件更丰富,却引入至少一个窗口量级的等待,并可能叠加快速运动轨迹。
方法二:按固定事件数量分组
另一种做法是每积累固定数量的事件就处理一次。它能让每个批次的数据规模更稳定,但对应的实际时间跨度会随场景变化:高速或纹理丰富时窗口很短,静止场景下可能等待很久。
因此,它适合需要控制计算量的算法,却不一定适合严格周期控制。机器人控制回路通常还要设置最大等待时间,避免场景安静时长时间没有输出。
方法三:时间表面
时间表面记录每个像素最近一次事件的时间,并根据当前时刻进行衰减。新事件更亮或权重更高,较早事件逐渐消失。它能保留运动轮廓的时间结构,常用于特征、匹配和识别。
衰减常数需要结合目标速度选择。衰减太快,慢目标难以形成连续结构;衰减太慢,高速目标会拖出长尾。正负极性也可分别建立时间表面。
方法四:体素网格
体素网格将一个时间窗口再划分成多个时间通道,把事件在 (x, y, t) 三个维度上离散化。与单张事件帧相比,它保留了更多窗口内部的时间顺序,适合深度网络、光流、去模糊和图像重建。
代价是内存和计算量更大。使用 EVK4-HD、EVK5-HD 这类 1280×720 事件相机时,空间分辨率与时间分箱数量相乘后,张量规模会快速增长,需要提前评估 GPU 显存和数据加载速度。
方法五:从事件重建图像
E2VID 等研究展示了利用事件流重建强度图像或视频的可能性。重建结果便于人观察,也能连接现有图像算法。不过,重建过程本身需要计算,并可能改变原始事件的时间特性。
如果任务的目标就是低延迟控制,先重建完整图像再检测未必是最佳路径;如果任务需要可视化、纹理、标注或与传统图像模型结合,重建则很有价值。
相机型号怎样影响数据表示?
DAVIS346 Color 和 Mono 可同时输出帧与事件,适合比较真实帧、事件聚合图和重建结果,也方便生成监督标签。DVXplorer 与 DVXplorer Micro 的 640×480 纯事件数据适合光流、跟踪和机器人感知;DVXplorer Lite 的 320×240 数据更利于在有限算力上快速实验。
Prophesee EVK4-HD、EVK5-HD 强调 1280×720 空间细节,适合需要精细轮廓的算法,但要认真设计数据管线。EVK3-GenX320 和树莓派 5 套件则适合评估较小阵列与边缘计算之间的平衡。
开发时不要忽略这些元数据
保存原始事件时,应同时记录相机型号、序列号、Bias 配置、时间基准、镜头、同步方式和软件版本。如果使用 IMU 或双目相机,还要保留外参、内参、畸变参数和时间偏移。
固定时间窗口也应该写进实验配置,而不是散落在代码中。5 ms 与 50 ms 生成的“事件图”外观可能都很漂亮,但代表的系统延迟完全不同。
事件相机算法并不是简单地把事件画成黑白图片。真正的价值来自对时间信息的使用。选择表示方法时,应该从任务允许的延迟、目标速度、算力和输出形式倒推,而不是只看哪一种可视化最像普通视频。
汇聚全球AI编程工具,助力开发者即刻编程。
更多推荐
 4
 0
- 0


 已为社区贡献1条内容

所有评论(0)